加速世界向 人机共生转变
第 1 张,共 5 张
核心产品


核心技术
从触觉感知,到精细操作
自研事件驱动的神经拟态视触觉技术,结合位移追踪与三维形变重建,提供高频、低延迟的触觉信息,支持动态接触与微滑移感知。
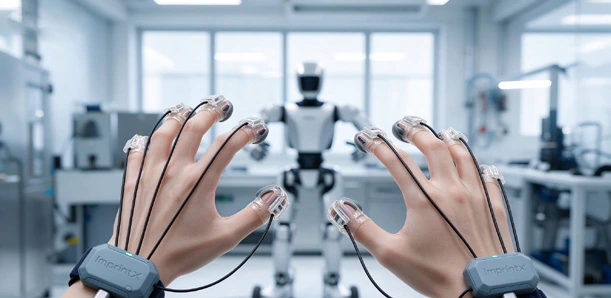
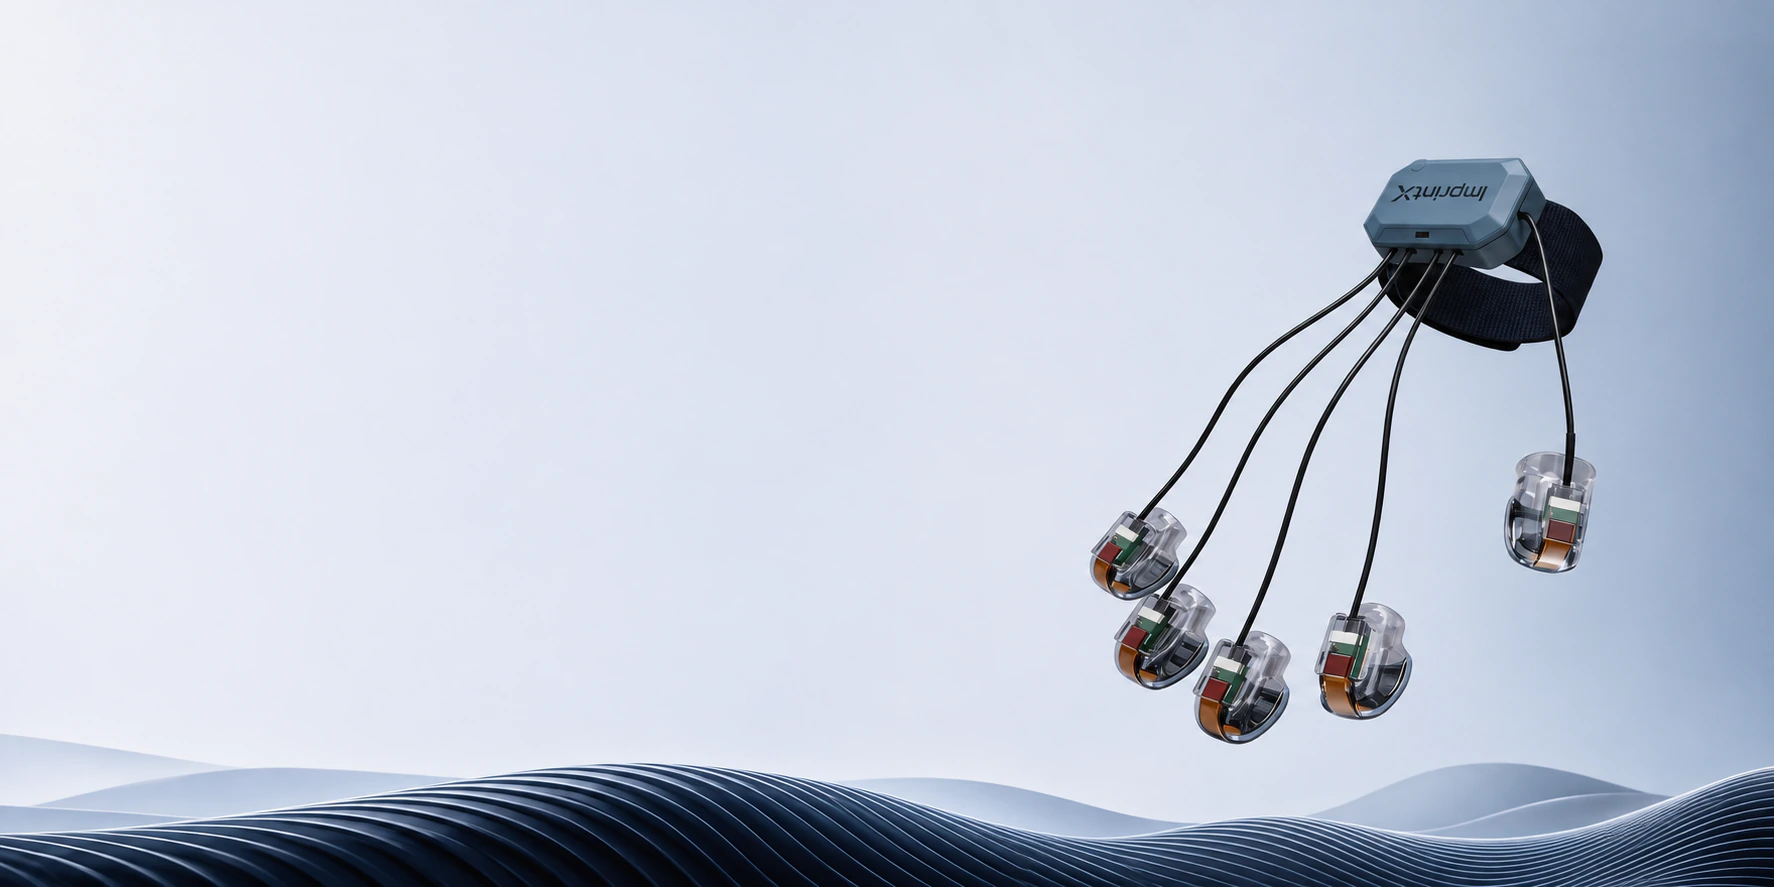
可穿戴触觉指套与第一视角视觉协同采集,记录接触、受力与动作信息,将真实操作经验转化为机器人可学习的多模态数据。
贯通触觉器件、操作数据与模型研发,围绕真实任务协同优化感知、学习与控制,通过真机验证持续迭代,构建跨本体灵巧操作模型。
02 / 03
“器件 - 数据 - 模型” 一体化闭环
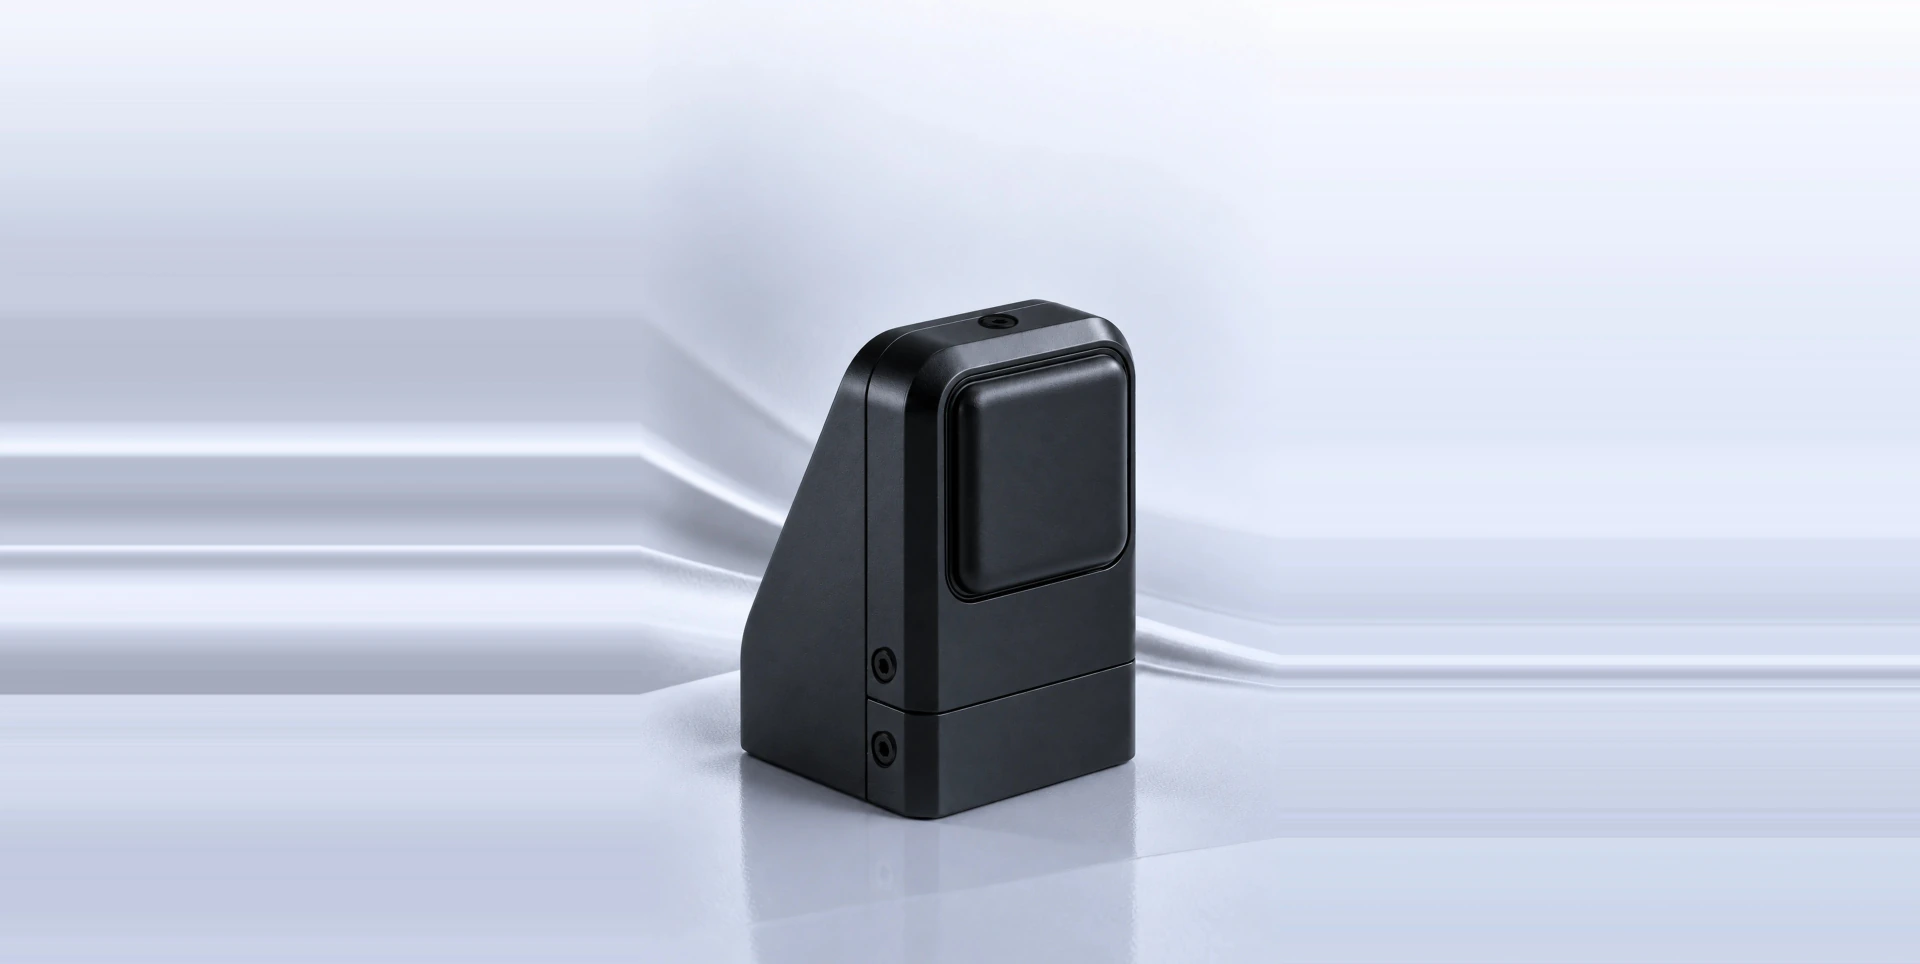
器件|高速视触觉感知
从指尖的真实接触出发,为机器人提供细腻、丰富的感知输入。
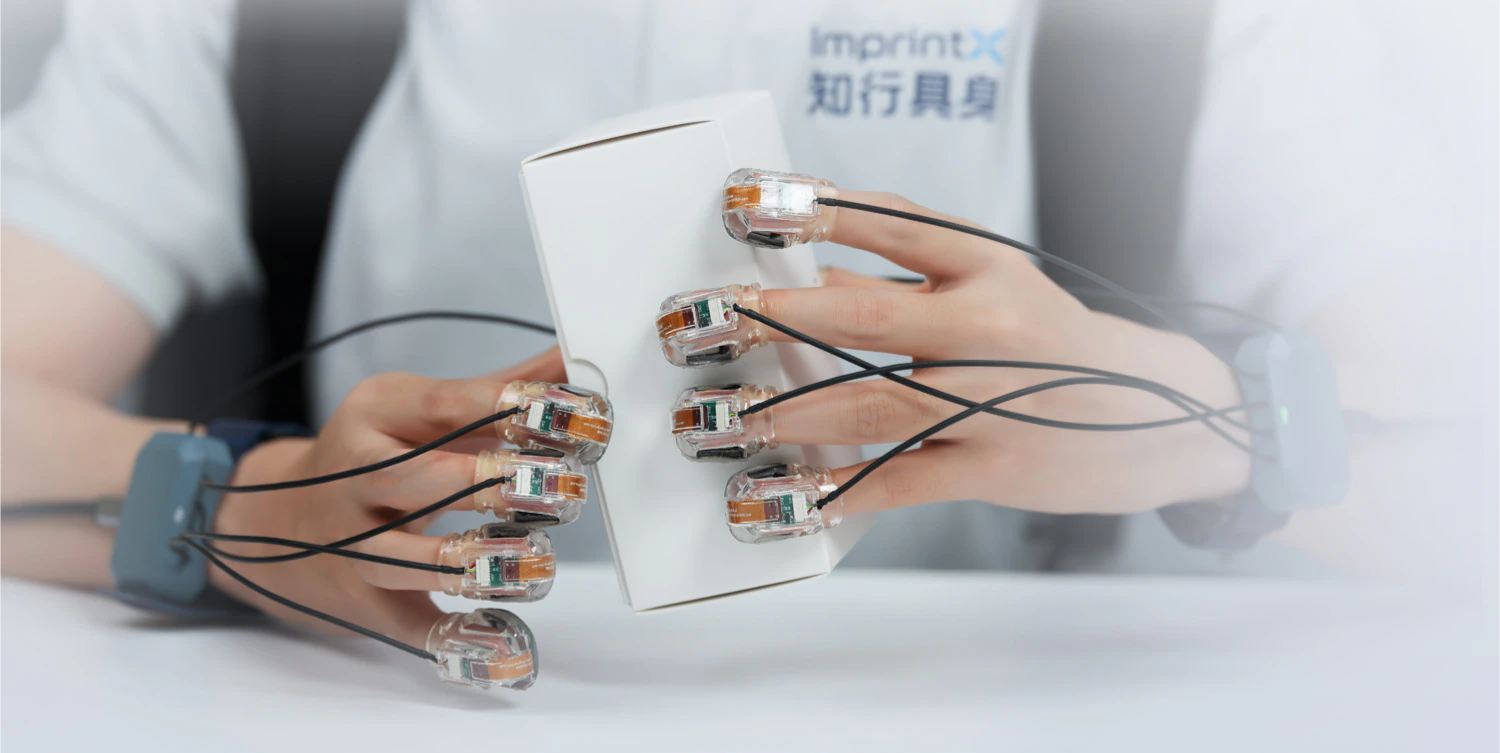
数据|人本位采集与仿真
连接可穿戴触觉采集与仿真,让真实操作经验成为可用的训练数据。
模型|视觉—触觉—语言—动作
将触觉融入多模态模型,连接感知、决策与精细操作。
新闻中心
产品动态、技术进展与活动资讯
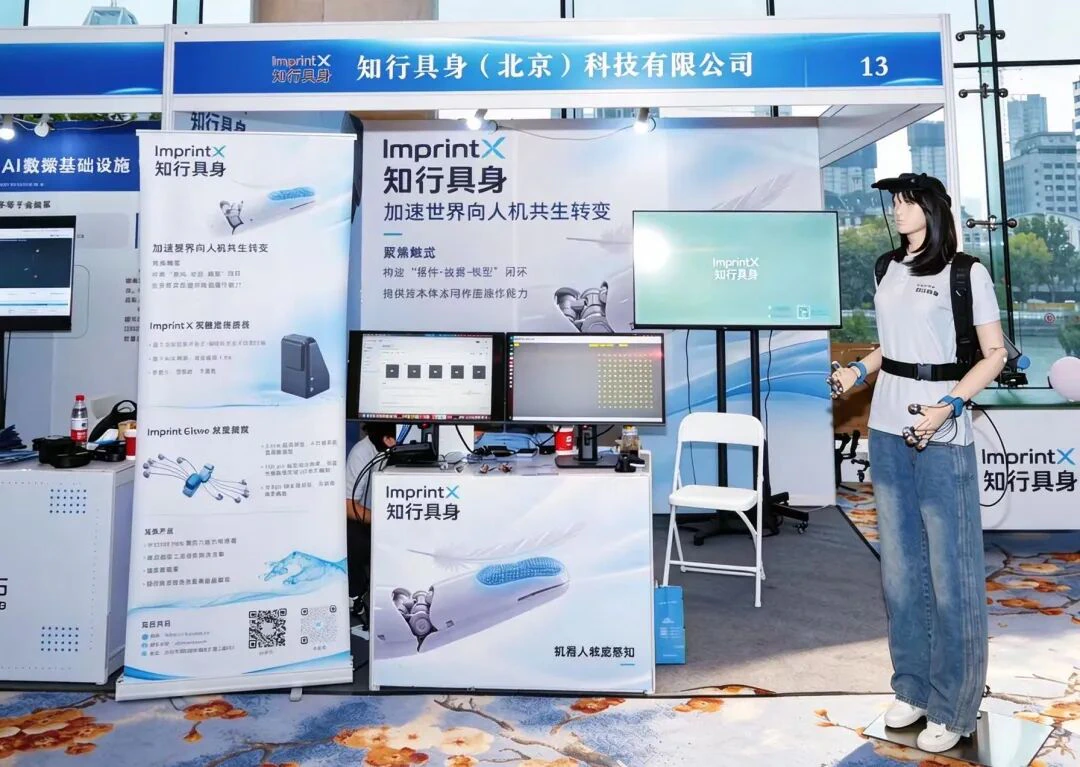
让机器人摸懂物理世界——知行具身千赫兹视触觉传感器亮相CIRAC2026
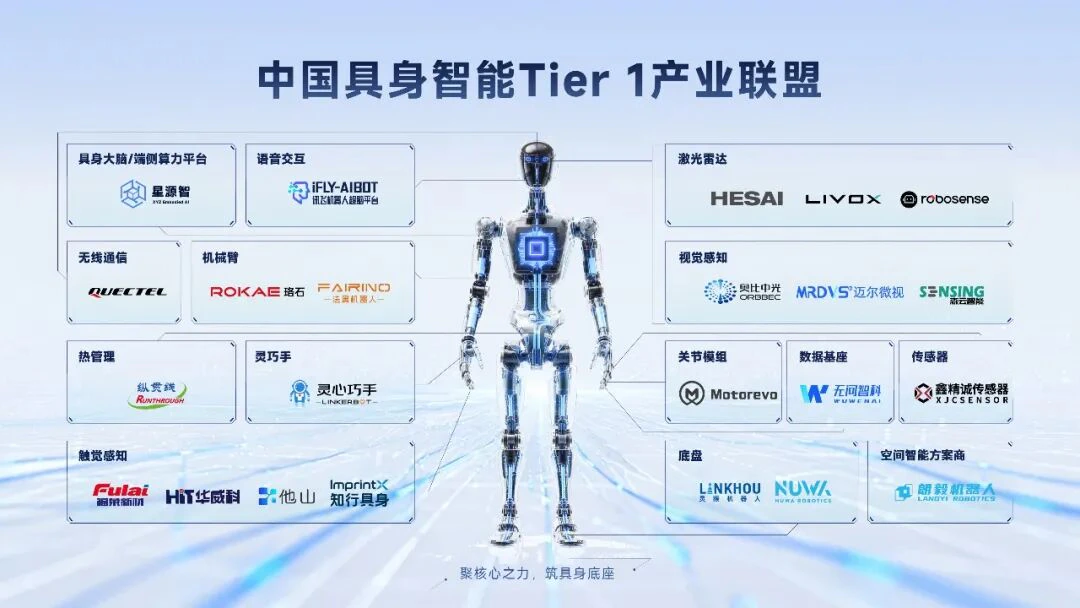
知行具身参与共建中国具身智能 Tier 1 产业联盟,以系统协同重塑产业协作新范式